トップ» コラム一覧» VRドローンの離着陸|難しさ・場所選び・風対策とTITAN搭載機の運用
VRドローンは地面に降りられない
通常の空撮用ドローンは、ランディングギア(脚)で地面に着陸します。ところが、360°カメラを搭載したVRドローンは、この当たり前の着陸ができません。カメラを機体の下部に吊り下げる構成のため、脚を下ろしてもカメラのほうが先に地面へ当たってしまうからです。
そのためVRドローンの離着陸では、機材構成に合わせた方法に加えて、着陸場所の選び方、風の判断、オペレーターの技術がそろってはじめて安全が確保できます。TRICO.ではInsta360 TITANを搭載するVRドローンとして、ALTA X×TITANとMatrice 400×TITANの2種を運用しており、離着陸の方法もそれぞれ異なります。
- ALTA X×TITAN:離発着台から離着陸し、補助員が台の下から送り出しと引き込みをサポートする
- Matrice 400×TITAN:ハンドリリースで離陸し、ハンドキャッチで着陸する
本記事では、VRドローンの離着陸がなぜ難しいのかを整理したうえで、2種それぞれの離着陸の方法と、安全な離着陸に欠かせない3つのポイント(場所・風・オペレーターの技術)を解説します。
なぜVRドローンの離着陸は難しいのか

VRドローンで撮影した素材には、機体やプロペラが映り込みます。TRICO.ではこれを編集段階で消し込み、完成映像は機体の写り込みのない、空を飛んでいる目線の全天球映像に仕上げています。この消し込みをきれいに仕上げるため、TITANは機体の下部にロッドを介して取り付け、機体から距離を取っています。ドローンは前進するときに機首側へ傾くため、カメラが機体に近いと、最も見せたい進行方向まで機体に遮られてしまうからです。
この構成では、機体の最下部にくるのは脚ではなくカメラです。従来のドローンのようにランディングギアで降りることはできず、次のような難しさが生まれます。
離発着台という狭い場所へ降ろさなければならない:地面に直接降ろせないため、機体は離発着台の上へ戻す必要があります。広い地面のどこかに降ろせばよい通常の着陸とは違い、限られた範囲へ正確に機体を収める操縦が求められます。
カメラをぶつける可能性がある:カメラが機体の最下部に吊り下がっているため、離陸の瞬間に機体がわずかに横へ流れたり、着陸時に位置がずれたりするだけで、カメラが台や地面に接触します。レンズが8基並ぶTITANでは、どこか一つに傷が付くだけで全天球の素材全体に影響します。
風の影響を受けやすく、機体の制御が難しい:大型のカメラとロッドを吊り下げた機体は、風を受けると姿勢を保つのが難しくなります。重量があるため動き出すと止めるまでに時間がかかり、地面付近では自らのプロペラの風の跳ね返りも受けます。狭い台へ正確に降ろしたい場面ほど、風の影響が大きく表れます。
これらの理由から、VRドローンの離着陸には高度な技術と細心の注意が必要です。
離発着台の役割|VRカメラのセッティングと現場への持ち込み
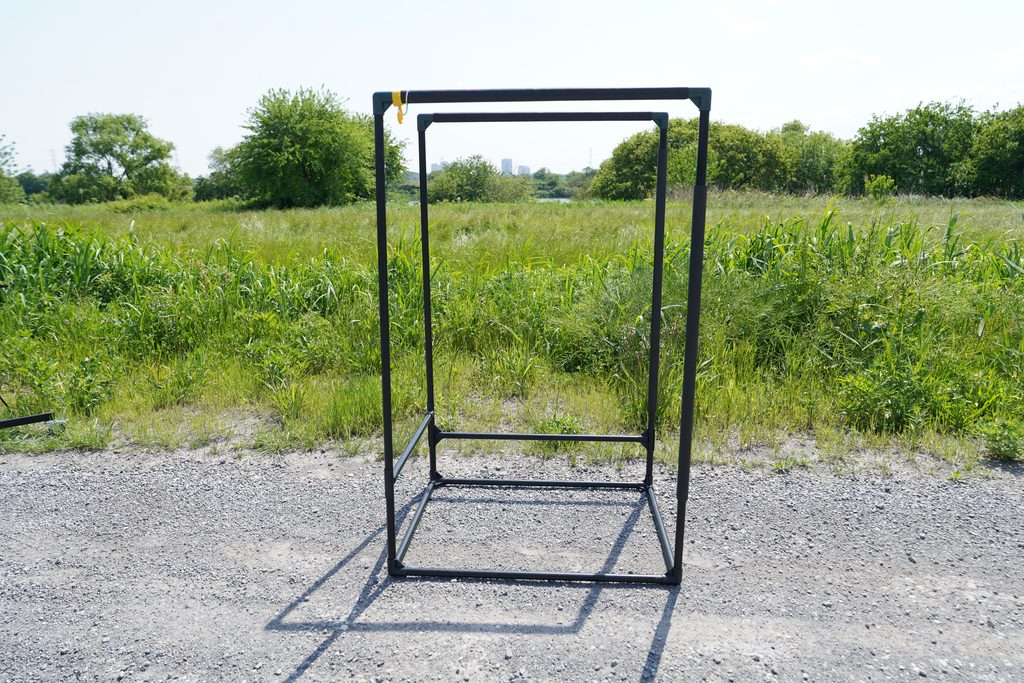
ランディングギアが使えない以上、地上では機体をどこかに載せておく必要があります。TRICO.が2種の構成で共通して使っているのが、機体に合わせて自作した離発着台です。
離発着台の一番の役割は、地上でVRカメラのセッティングを行うための作業場です。機体を台に載せれば、カメラは地面から浮いた状態で吊り下がるため、カメラの取り付けや設定、撮影前の確認作業を落ち着いて行えます。
もう一つの特徴は、組立・分解のしやすさです。TRICO.はこれまで、歩荷さん(ポーター)の力を借りて山頂まで機材を運び上げる撮影や、船の上から離着陸する撮影を経験してきました。こうした現場では、機材を運べる量にも、台を広げられるスペースにも限りがあります。持ち運べる大きさに分解でき、現地ですぐに組み立てられることを重視して、離発着台の構成を決めています。
海外でVR撮影を実施した際はスーツケースに治るサイズで台を自作して持ち込みました。ALTAXの台は支柱も長くなるので運搬時のケースなども長ものが収納できるケースに収納して地方案件などの際は配送ができるようにもしています。
ALTA X×TITANの離着陸|補助員が台の下から送り出し、引き込む
Freefly ALTA Xは最大ペイロード15kgの大型機で、TITANのような大型VRカメラを安定して搭載できます。Matrice 400×TITANを導入する以前からTRICO.がVRドローン撮影で運用してきた構成で、現在もTITAN搭載機2種のうちの一つとして運用しています。
ALTA X×TITANでは、離発着台を離陸と着陸の両方に使います。流れは次の通りです。
- 台の上でセッティング:機体を離発着台に載せ、吊り下げた状態のTITANをセッティングします。
- 台から離陸:周囲の安全を確認したうえで、機体を台から上昇させて離陸します。
- 撮影:本番の飛行を行います。
- 台へアプローチ:撮影を終えた機体を、操縦者が離発着台の上まで戻し、ゆっくりと降ろしていきます。
- 補助者のサポートで台へ引き込む:機体が台に近づいたところで、補助者がロッドに軽く手を添えてサポートし、台の上に正しく収まるよう引き込みます。
補助員の役割は、機体を手で引っ張って降ろすことではなく、カメラを守るための最後の位置合わせです。操縦者は離れた位置から機体を操作しているため、台との細かな位置関係までは把握しきれません。機体のすぐそばにいる補助員がそれを補います。補助員がいなくても離着陸自体は可能ですが、この方法が最も安全なため、TRICO.ではこの体制を標準としています。
離発着で難しいのは意外かもしれませんが、離陸時です。浮く瞬間の風や挙動を瞬時に判断しなければ接触や事故につながりかねません。着陸時はドローンを制御した状態でおろしていくので操縦技術さえあれば意外と簡単です。
下の動画は、ALTA XにInsta360 TITANを搭載した11K VR空撮の着陸の様子です。台の下の補助員が、カメラを保護するために引き込みを行っている様子が確認できます。
Matrice 400×TITANの離着陸|ハンドリリースとハンドキャッチ
現在のTRICO.の11K撮影の主力は、DJI Matrice 400にTITANを搭載した構成です。Matrice 400は最大ペイロード6kgの中型機で、TITAN搭載時の実運用でも25〜30分程度の飛行が可能です(条件により変動)。ALTA X×TITANと比べて機材がコンパクトになり、現場の編成も2名体制で運用できるようになりました。
Matrice 400×TITANでは、離陸と着陸を補助者の手で行います。
- 台の上でセッティング:ALTA X×TITANと同じく、機体を離発着台に載せた状態でTITANをセッティングします。
- ハンドリリース:補助者が機体を持ち上げ、操縦者との合図に合わせて手から離陸させます。
- 撮影:本番の飛行を行います。
- ハンドキャッチ:撮影を終えた機体を操縦者が補助者の手元まで降ろし、補助者が手で受け止めます。
- 台へ戻す:受け止めた機体を離発着台に載せ、次のフライトに向けたバッテリー交換や確認を行います。
台の上から離陸させず手で離着陸させることで、離着陸の瞬間にカメラを台や地面へ当てるリスクを減らせます。また、離着陸そのものに平らな場所を必要としないため、足場の限られた山頂や、揺れる船の上でも離着陸の位置を柔軟に取ることができます。一方で、数kgのペイロードを積んだ中型機を手で扱う以上、補助者には機体の重量とプロペラの位置を把握したうえでの確実な動作が求められ、操縦者と補助者が互いの動きを理解していることが欠かせません。
離発着のポイントは風上に立ち実施することです。あとは上空を見上げると太陽で眩しいので風と太陽の位置に気をつけて実施するようにしています。
2種の構成の離着陸を比較する
| 項目 | ALTA X×TITAN | Matrice 400×TITAN |
|---|---|---|
| 機体の規模 | 大型機(最大ペイロード15kg) | 中型機(最大ペイロード6kg) |
| 離陸 | 離発着台から離陸し、補助員が送り出す | 補助者のハンドリリース |
| 着陸 | 離発着台へ降下させ、補助員が引き込む | 補助者のハンドキャッチ |
| 離発着台の役割 | VRカメラのセッティング、離陸と着陸の場所 | VRカメラのセッティング、フライト間の待機場所 |
| 現場の体制 | 最低3名 | 2名体制で運用可能 |
| 移動・搬入 | ハイエースクラスの車両で移動 | 商用バン(Probox等)クラスでも移動可能 |
どちらの構成でも、カメラを地面や台に触れさせないために、機体のそばにいる補助者が離着陸に関わる点は共通しています。
ポイント1:離着陸場所の選び方
安全な離着陸のためには、場所の選定が非常に重要です。離着陸の方法が決まっていても、場所の条件が悪ければ、ここまでに挙げた難しさがそのままリスクになります。TRICO.では、ロケハンや現地到着時に次の条件を確認しています。
平坦で、周囲が開けている
離発着台を水平に置けない場所では、離陸の瞬間に機体が傾いた方向へ流れやすく、着陸時のアプローチも難しくなります。台を水平に設置でき、作業中に沈んだり動いたりしない平坦な足場を選びます。あわせて、離陸地点の真上と周囲に樹木の枝や電線などの障害物がなく、安全な高さまでまっすぐ上昇・降下できることも条件です。重量のある機体は離着陸の途中で素早く横へ逃げられないため、大型機の場合は四方が10mほど開けている場所が望ましいと考えています。Matrice400の組み合わせは駐車場一台分程度あれば可能です。
砂埃や水たまりがない
足元が砂地や乾いた土の場所では、プロペラの風で巻き上げた砂埃がレンズに付着するおそれがあります。全方位を記録する360°カメラでは、レンズの汚れはどの方向の映像にも影響しうるため、通常の空撮以上に足元の状態に気を配ります。水たまりも、プロペラの風で水しぶきを巻き上げる原因になります。TRICO.では、離発着場所が決まったら機材の準備に入る前に、ブロワーで砂埃など舞い上がるものを事前に取り除いています。
風の影響を受けにくく、構造物に囲われていない
周囲を建物や壁などの構造物に囲われた場所は、風が巻いて乱れやすく、狭い台へ機体を降ろす最後の場面で予測しにくい動きが生まれます。開けていても風が強く吹き抜ける場所より、風の影響を受けにくい場所を選ぶことが、安定した離着陸につながります。
第三者の立入りを管理できる
離着陸の瞬間は、機体が人に最も近づく時間です。離着陸を行う場所の周囲には撮影に関係のない人が立ち入らないよう、エリアを確保できる場所を選びます。観光地や公園など人の往来がある場所では、立入りを管理する人員の配置も含めて計画します。
本番の撮影区間に映り込まない
360°カメラは全方位を記録するため、離陸直後の映像には、離陸地点のクルーや離発着台、車両、機材も映ります。機体やプロペラは編集段階で消し込みますが、本番で使う区間に地上のクルーや機材が入らないよう、離陸地点と飛行ルートの位置関係を事前に設計します。
どうしても隠れる場所がない時はオペレーターがカモフラージュできるギリースーツなどの活用もしています。
ポイント2:風の影響と対策
VRドローンは風の影響を受けやすいため、離着陸では風への対策が欠かせません。
風速・風向きを確認し、台の向きと離着陸の方向を決める
離着陸の前には、風速計や風向計で風速と風向きを必ず確認します。そのうえで、離発着台の向きを風向きと平行に合わせ、離陸は風下へ、着陸は風上へ行います。
注意したいのは、離陸よりも着陸のほうが風の影響を受けやすいことです。離陸は台から上昇して離れるだけですが、着陸は狭い台の上へ機体を正確に収める操作であり、風が強くなるほど難易度が上がります。離陸の時点で問題なく飛ばせても、撮影中に風が強まれば、戻ってきたときの着陸は格段に難しくなります。そのため撮影中も風の情報を把握し続け、着陸の条件が保てるかを判断しています。離陸時も浮いた瞬間の風の影響を瞬時に判断して舵を入れなければいけないので緊張する瞬間でもあります。
上限値は事前に決め、その場の雰囲気で判断しない
風が強い場合は、撮影中止の判断をします。このとき重要なのは、どこまでなら飛ばせるのかの上限値を、事前の検証で得たデータからあらかじめ決めておくことです。現場では、スケジュールや「せっかくここまで来たのだから」という空気に押されて判断が甘くなりがちです。TRICO.では、その場の雰囲気では判断せず、決めておいた上限値に照らして飛ばす・飛ばさないを決めています。
ポイント3:オペレーターの技術と補助者との連携
VRドローンのオペレーターに必要な技術
VRドローンの離着陸には、高度な操縦技術が求められます。
VRドローンの特性を熟知している:カメラとロッドを吊り下げた機体の重さ、風を受けたときの挙動、カメラと台の位置関係など、VRドローン特有の特性を理解していることが前提です。
GPSのない状態でも繊細な操縦ができる:山間部や構造物の近くではGPSの受信が不安定になることがあり、GPSによる位置保持に頼れない状態でも、狭い台の上へ機体を正確に収められる操縦技術が必要です。
風の影響を受けても常に機体を制御できる:風に流される機体を、地面付近でもカメラを当てずに保ち続ける技術です。風の上限値以内であっても、突風や風向きの変化は起こります。
緊急時の対応方法を習得している:機体の異常や急な天候の変化が起きたときに、どこへどう降ろすのかを含めた対応を身に付けていることが求められます。アプローチがずれた場合に無理に降ろさず、一度上昇してやり直す判断もその一つです。
大型機を運用するための確かな技術は、VRドローンの離着陸に欠かせません。経験の浅いオペレーターが行えば、事故の可能性は大きく高まります。万が一の事故があってはならない撮影だからこそ、日々の練習をかかさず実施しています。撮影だけしていては操縦技術の担保はできないので、技量を維持するためには日々の鍛錬は必須です。技術と実績を持つ空撮業者を選ぶことが重要です。
操縦者と補助者の連携
VRドローンの離着陸は、操縦者一人では完結しません。ALTA X×TITANの送り出しと引き込みも、Matrice 400×TITANのハンドリリース・ハンドキャッチも、操縦者が機体を動かす位置と速度、補助者が手を添えるタイミングが噛み合ってはじめて成立します。TRICO.では、離着陸の合図を事前に決め、インカムで声を掛け合いながら作業を進めています。補助者は機体に最も近い位置に立つため、操縦者は補助者の立ち位置とプロペラの位置関係を常に意識しながら機体を動かします。
山岳・船上での離着陸
離着陸の方法と場所選び、風の判断が最も試されるのが、山岳と船上の撮影です。
山岳での撮影では、大量の機材を撮影ポイントまで運搬しなければいけません。何度も機材を担いで山岳撮影をしていますがVR撮影の時が重量と機材量的に一番しんどいです。
大型機と比較するとMatrice 400×TITANの組み合わせでは機材量がかなり制限できたのでいくらか運用が容易になりました。
山頂は平らな場所が限られ、運べる機材の量にも制約があります。分解して運べる離発着台と、平らな着陸場所を必要としないハンドリリース・ハンドキャッチの組み合わせが、こうした条件での撮影を可能にしています。
山の撮影では事前にロケハンに登ることができず、機材セッテイングの場所の情報がガイドさんやポーターの情報に頼ることになります。特殊な運用方法を伝えたうえで離陸地点の選定をします。
船上での撮影では、地域によって準備できる船舶の大きさや船型が変わるので充分な離発着スペースが確保できるかが重要です。大型機の場合は水平な場所が確保できない場合などはイントレやベニヤ板でスペースを作成します。
Matrice400での運用時は漁船などの小型船舶からの離発着も可能になりました。
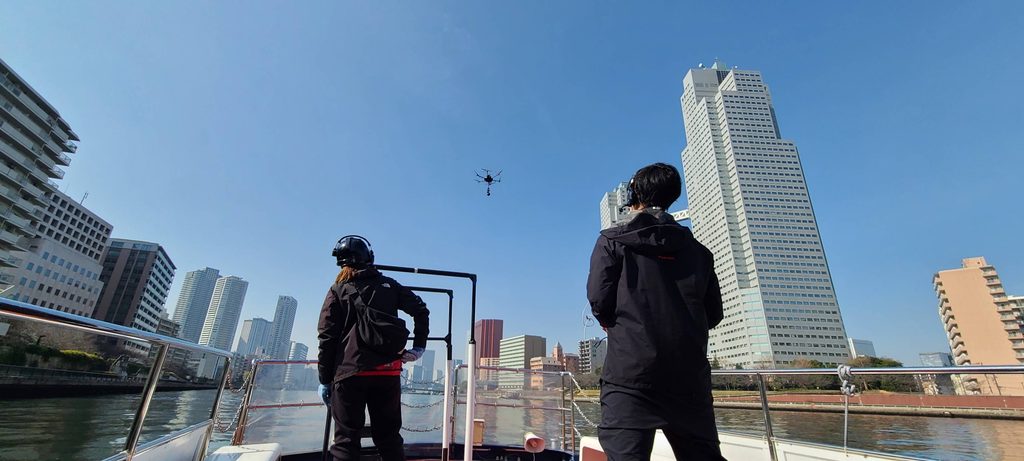
船上では、陸上以上に風向きと船の動きへの配慮が欠かせません。離陸時には船長に回頭を依頼し、機体が風下へ離れていく向きに船首を合わせてもらいます。VRドローンでは私が離発着台に対して右側からアプローチすることに慣れているため、船を風と直角になる向きに回頭させて着陸に備えてもらいます。着陸時は着陸地点の右上空でホバリングし、船の揺れに合わせてゆっくりと降下させます。近くを他の船が通った後は航跡波で船が大きく揺れることがあるため、海面が落ち着いてから離着陸します。こうした段取りは、事前に船長を含めた乗組員とブリーフィングを行い、共有しておきます。
山と海どちらの現場にも共通することは風です。遮るものがない場合が多く、風が強い時が多いです。風の判断を見誤ると事故につながるので天気予報などを参考にしてタイミングを決めておきます。
以前、栗駒山でVR撮影を実施した際は4時間も風がおさまるまで山頂で待機したことがありました。待機時間がつらかったです。
VRドローン撮影のご相談時に共有いただきたいこと
VRドローンの離着陸は、ロケ地の条件によって体制と機材構成が変わります。ご相談の段階で次の点がわかっていると、離着陸の方法を含めた撮影体制を具体的にご提案できます。
離着陸できる場所の状況:撮影地の近くに離発着台を置いてセッティングできるスペースがあるか、足場の状態はどうか。わからない場合はロケハンや地図・写真から一緒に確認します。
機材の搬入ルート:山岳地では車両でどこまで入れるか、そこから先の運搬が必要か。歩荷さんの手配を含めた搬入計画についてもご相談ください。
船舶の手配:船上から撮影する場合は、船の大きさと甲板のスペース、船の手配先。
上映環境と撮影内容:どの上映環境向けの素材か、どのようなルートで撮りたいか。上映仕様や撮影内容によって、どの構成で撮影するかも変わります。
撮影前の準備から現場、スティッチ、納品までの全体の流れは、こちらで時系列で解説しています。
よくある質問
Q. なぜVRドローンは普通に地面へ着陸できないのですか?
A. 360°カメラを機体の下部に吊り下げているため、ランディングギアより先にカメラが地面に当たってしまうからです。TRICO.では、機体を離発着台に載せてカメラをセッティングし、離着陸は、ALTA X×TITANでは台から離陸して補助者のサポートで台へ戻し、Matrice 400×TITANでは補助者のハンドリリース・ハンドキャッチで行っています。
Q. ハンドキャッチは危なくないのですか?
A. 機体が人に最も近づく作業のため、操縦者と補助者が合図を決め、インカムで声を掛け合いながら安全第一で行なっています。
Q. 風が強い日はどうなりますか?
A. 事前の検証データから決めておいた風の上限値を超える場合は、撮影を中止します。離陸できても着陸は風が強いほど難しくなるため、上限値に照らして判断しています。予備日の設定をおすすめします。
Q. 船の上からVRドローンを飛ばせますか?
A. 中型機のMatrice 400×TITANでは、漁船などの小型船舶からの離発着も可能です。船の大きさや甲板のスペース、海況によって判断が変わるため、船の手配先が決まっている場合は事前に共有ください。大型機も船上運用の実績はございますがいくつか条件があるのでご相談ください。
Q. 山頂など、車で行けない場所でも撮影できますか?
A. 歩荷さん(ポーター)やガイドさんなどを手配いただければ可能です。オペレーターが重量物を担うと山頂での集中力が持続しないため安全の観点からも山のプロに入っていただいています。搬入ルートや運搬の手配を含めてご相談ください。
Q. 撮影には何名のスタッフが必要ですか? A. Matrice 400×TITANは2名体制で運用できます。ALTA X×TITANでは最低3名の体制を組んでいます。撮影地の条件や周囲の安全管理の状況によって、体制を追加する場合があります。
まとめ
VRドローンは、360°カメラを機体の下部に吊り下げる構成のため、ランディングギアで着陸できません。狭い離発着台へ降ろす必要があり、カメラをぶつける可能性があるうえ、風の影響も受けやすいため、離着陸には高度な技術と細心の注意が求められます。
TRICO.では、自作の離発着台でVRカメラのセッティングを行い、ALTA X×TITANでは補助員による送り出しと引き込み、Matrice 400×TITANではハンドリリースとハンドキャッチで離着陸しています。そのうえで、平坦で開けた場所を選び、事前に決めた風の上限値に照らして飛行を判断し、VRドローンの特性を熟知したオペレーターと補助者の連携で、安全な撮影を実現しています。
離着陸できる場所が限られる撮影地や、山頂・船上からのVR撮影をご検討の際は、ロケ地の条件が固まっていない段階でもお気軽にご相談ください。


著者:石山裕太 TRICO.代表取締役
ドローンカメラマンとして業界歴10年以上。CM、VR、イベント、産業系とオールジャンルの撮影に携わる。 マイクロドローンから超大型機まで、繊細な飛行技術を有する案件が得意。ドローンVR作品は日本各地で上映中。
この著者の記事一覧COMPANY
| 会社名 | 株式会社TRICO. |
|---|---|
| 住所 | 〒104-0061 東京都中央区銀座1-12-4 N&E BLD. 7階 |
| 電話 | 090-3355-1480 |
| メール | info@team-trico.com |
| 代表者 | 石山 裕太 |
| 適格請求書発行事業者登録番号 | T1010001241161 |
| URL | https://team-trico.com/ |